Table des matières
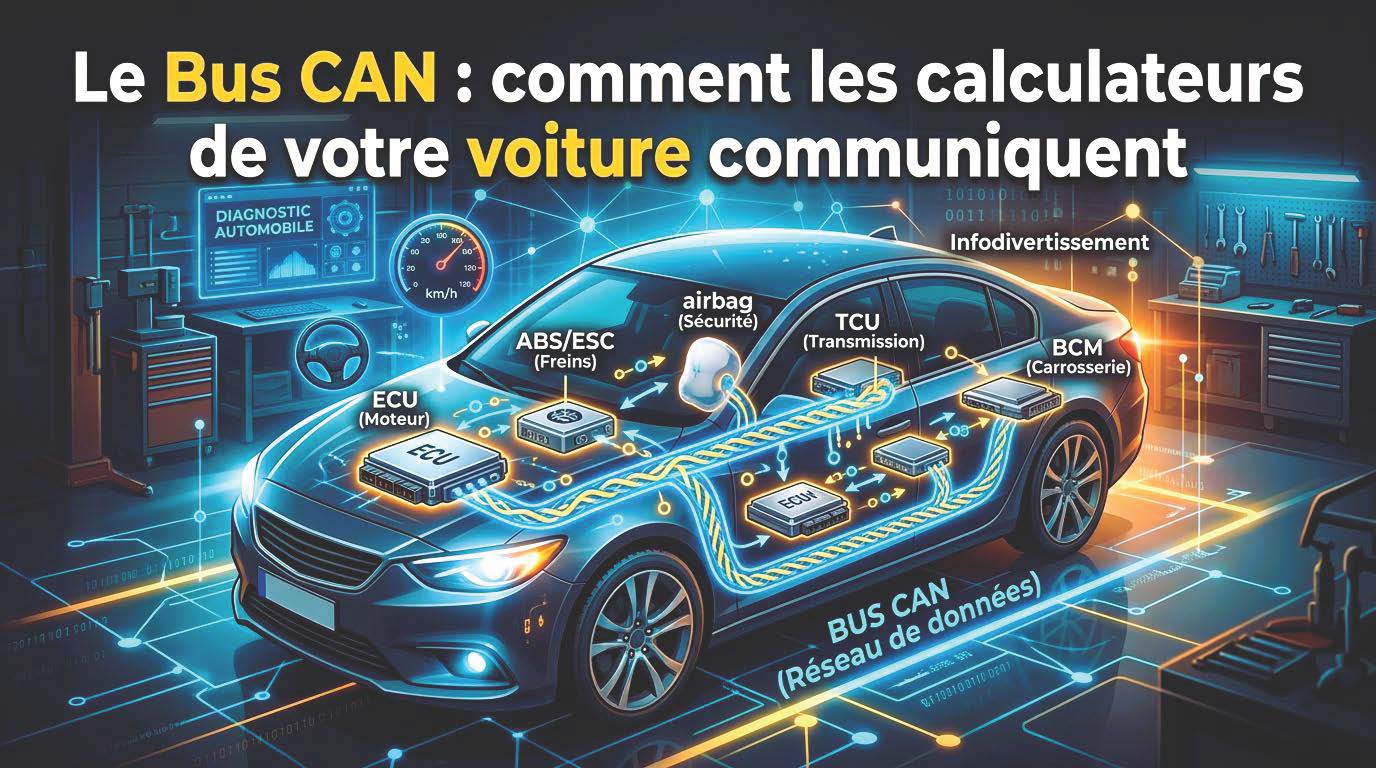
Une berline familiale récente embarque 70 calculateurs électroniques ou plus, et les modèles les plus équipés (hybrides, SUV à suspension pilotée, véhicules à aides à la conduite) franchissent la centaine. Tous ces boîtiers échangent en permanence des dizaines de paramètres : régime moteur, position d’accélérateur, vitesse de chaque roue, angle de volant, état des feux. C’est le bus CAN (Controller Area Network) qui assure ce dialogue sur une simple paire de fils torsadés, à des débits allant jusqu’à 1 Mbit/s.
Le sujet est presque toujours expliqué par des ingénieurs réseaux : couches OSI, formats de trame, arbitrage. C’est exact, mais insuffisant le jour où un véhicule refuse de démarrer et où la valise affiche un code défaut U. Cet article prend le problème par l’autre bout : ce que le bus CAN fait réellement dans un atelier, comment il tombe en panne, et comment on le remet en service sans remplacer trois calculateurs au hasard.
En bref
- Le bus CAN est un multiplexage : une paire de fils transporte les données de dizaines de fonctions au lieu d’un fil par information.
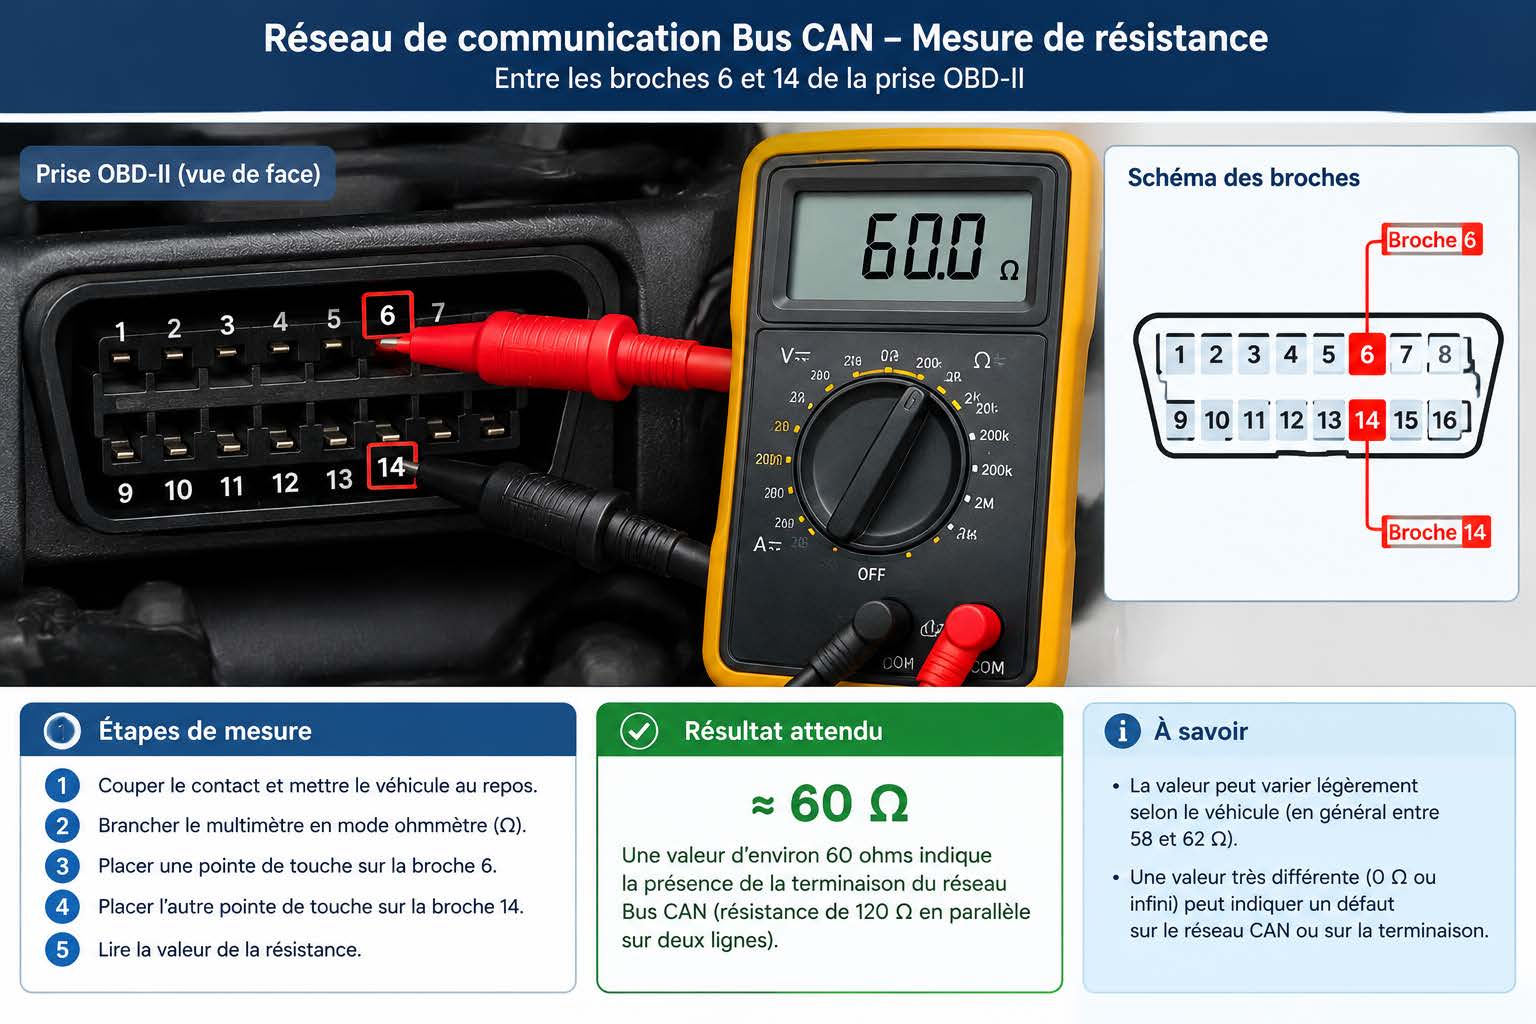
- Deux résistances de terminaison de 120 Ω ferment le réseau ; on mesure donc environ 60 Ω entre les broches 6 et 14 de la prise OBD, contact coupé.
- Un défaut de réseau produit des codes défaut de la famille U (U0100, U0121…), pas des codes P, B ou C.
- Le diagnostic se fait dans cet ordre : résistance → codes défaut → oscilloscope. L’inverse coûte des pièces.
- Un bus peut être électriquement parfait et logiquement muet : c’est le cas d’un calculateur non codé après remplacement.
Ce que le bus CAN change réellement dans une voiture moderne
Avant le multiplexage, chaque information voyageait sur son propre fil : un conducteur pour le compte-tours, un pour la jauge, un pour la température d’eau. Multiplier les fonctions revenait à multiplier le cuivre. Le protocole CAN, développé par Bosch au milieu des années 1980 et normalisé dans la série ISO 11898 (ISO 11898 – bus CAN), a inversé la logique : un seul média partagé, et une donnée émise une fois que tout le monde peut lire.
Concrètement, cela change trois choses dans une voiture que vous conduisez.
1. Les fonctions se parlent entre elles. L’ESP a besoin du couple moteur et de la vitesse des quatre roues ; l’aide au stationnement coupe la radio ; l’antidémarrage autorise ou non l’injection. Sans bus CAN, ces échanges exigeraient un câblage dédié pour chaque paire d’organes. Le calculateur d’un seul capteur peut donc influencer un système entier ; c’est aussi ce qui rend une panne de réseau si déroutante.
2. Le faisceau fond. Une architecture multiplexée réduit le nombre de conducteurs, la masse et le coût du faisceau, tout en simplifiant le montage. Le gain exact dépend du modèle et du niveau d’équipement : [PLACEHOLDER : valeur de réduction du faisceau annoncée par le constructeur pour le véhicule traité – donnée à vérifier en documentation technique officielle].
3. Le diagnostic se concentre en un point. Une seule prise OBD, une seule passerelle de diagnostic, et l’accès à des dizaines de calculateurs. C’est aussi ce qui a rendu possibles les mises à jour logicielles et les fonctions activables après livraison.
En résumé : ce qu’il faut retenir
- Le bus CAN n’ajoute pas de fonctions : il remplace du cuivre par du protocole.
- Une donnée émise est disponible pour tous les nœuds, ce qui crée des interdépendances invisibles.
- En cas de panne, chercher d’abord un défaut électrique, pas une fonction défaillante.
Comment fonctionne le bus CAN, sans jargon
Le vocabulaire embrouille plus qu’il n’aide. Selon les sources, on lit can bus, can bus automobile, can protocol ou can bus network dans la littérature anglaise, et protocole CAN, réseau CAN ou bus CAN voiture en français, le terme parfois saisi sans accent (reseau can, can reseau) désigne exactement la même chose. En documentation technique, on rencontre aussi communication CAN ou can bus communication pour désigner l’échange lui-même.
Les calculateurs et leur dialogue
Le bus CAN est multi-maître : il n’existe pas de chef de réseau. Chaque calculateur peut émettre dès que la ligne est libre. Les messages ne sont pas adressés à un destinataire précis mais identifiés par un identifiant ; chaque nœud filtre ce qui l’intéresse et ignore le reste. Cette diffusion (broadcast) explique pourquoi un capteur de pluie peut informer le module de confort sans que personne n’ait à câbler quoi que ce soit.
Dans la pratique, le trafic se compose de deux familles :
- Messages cycliques : envoyés à intervalles fixes (10 ms pour les données moteur critiques, 100 ms pour du confort, jusqu’à plusieurs secondes pour des états stables) ;
- Messages événementiels : émis sur changement d’état – appui sur un bouton, ouverture de porte, défaut détecté.
Un calculateur qui ne reçoit plus un message attendu le déclare rapidement : c’est le fameux timeout, à l’origine de la plupart des codes U.
En résumé : ce qu’il faut retenir
- Pas de maître sur le bus : chacun parle quand la ligne est silencieuse.
- L’identifiant remplace l’adresse du destinataire.
- Un nœud muet et un nœud bavard créent deux pannes très différentes.
Les trames CAN et l’arbitrage
Une trame CAN est le paquet élémentaire transporté. Sa structure est normalisée : début de trame, identifiant (11 bits en format standard, 29 bits en format étendu), champ de longueur, 0 à 8 octets de données, code de contrôle CRC sur 15 bits, acquittement, fin de trame. La ressource pédagogique d’Éduscol sur la trame CAN en donne un découpage exploitable en cours comme en atelier.
Le mécanisme qui rend le protocole robuste, c’est l’arbitrage bit à bit. Deux niveaux logiques coexistent : l’état dominant (bit 0) écrase l’état récessif (bit 1). Si deux calculateurs émettent simultanément, celui dont l’identifiant est le plus prioritaire (valeur binaire la plus faible) gagne la ligne, sans collision et sans perte d’information : le perdant se retire et réémet. C’est ce qui garantit qu’une trame critique (un ordre de freinage) passe avant une trame de confort.
Ce même mécanisme devient un piège en diagnostic : un calculateur défaillant qui maintient la ligne en dominant permanent bloque tout le réseau. Le symptôme est brutal (plusieurs systèmes hors service d’un coup) et le coupable est souvent un seul module, pas le faisceau.
Débit, longueur et topologie du réseau
Débit et longueur sont liés par une contrainte physique simple : plus on va vite, plus le bus doit être court. Les valeurs de référence de la norme haute vitesse (body CAN HS, CAN in Automation) sont les suivantes :
| Débit | Longueur de bus de référence |
|---|---|
| 1 Mbit/s | 40 m |
| 500 kbit/s | 100 m |
| 250 kbit/s | 250 m |
| 125 kbit/s | 500 m |
| 50 kbit/s | 1 000 m |
En automobile, le bus motricité travaille typiquement à 500 kbit/s, le bus confort à 125 kbit/s ou 100 kbit/s. Les architectures récentes passent au CAN FD, dérivé normalisé dans la série ISO 11898, qui porte la charge utile de 8 à 64 octets et accélère la phase de données (CAN bus, Wikipedia).
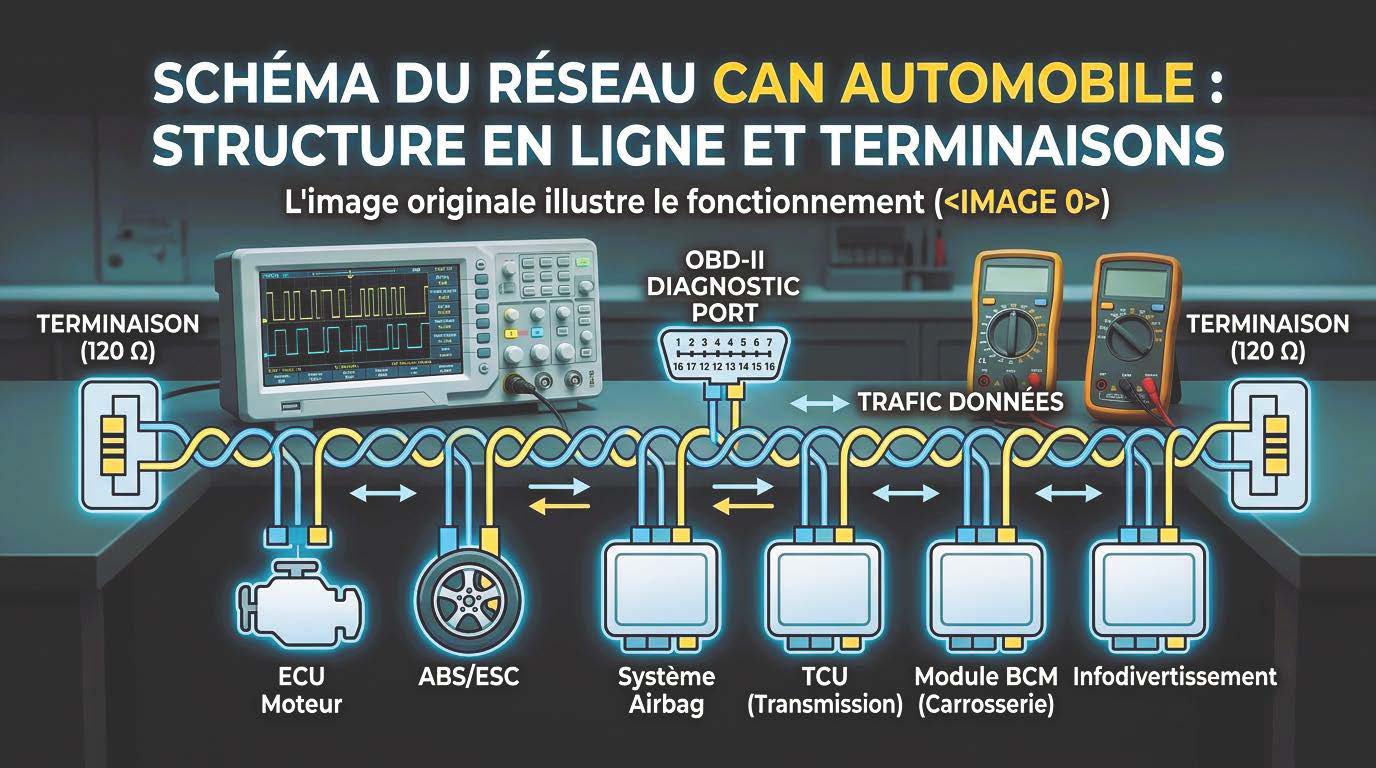
La topologie est en ligne : tous les calculateurs sont piqués sur la même paire, avec des dérivations (stubs) les plus courtes possible. Deux résistances de 120 Ω ferment la ligne à ses extrémités. Point important en atelier : dans une voiture, ces résistances sont presque toujours intégrées à deux calculateurs situés aux extrémités du segment, et non soudées sur un support visible. La longueur exacte du faisceau et le nombre de segments varient selon le constructeur : [PLACEHOLDER : schéma de topologie et longueurs officielles à récupérer dans la documentation technique du constructeur].
Bus CAN, LIN et FlexRay : quel réseau pour quel usage
Une voiture ne fonctionne pas avec un seul réseau mais avec un empilement de réseaux spécialisés. Le confort ne justifie pas un bus rapide ; la direction assistée ne supporte pas un bus lent. La documentation française reste la référence la plus accessible pour situer le bus LIN, réseau mono-fil bon marché normalisé par la série ISO 17987, et FlexRay, réseau déterministe à deux canaux issu de la série ISO 17458.
| Critère | Bus CAN | Bus LIN | FlexRay |
|---|---|---|---|
| Rôle | Réseau principal des calculateurs | Réseau local d’actionneurs et de capteurs | Réseau critique à contraintes de temps |
| Débit maximal | 1 Mbit/s (CAN classique), plusieurs Mbit/s en CAN FD | 20 kbit/s | 10 Mbit/s |
| Support | Paire torsadée différentielle (CAN H / CAN L) | Un seul fil | Deux canaux, souvent redondants |
| Accès au média | Multi-maître, arbitrage par priorité | Maître / esclaves, trames planifiées | Découpage temporel (TDMA), fixe |
| Terminaison | 2 × 120 Ω | Aucune résistance de terminaison de bus | Terminaison par réseau résistif selon constructeur |
| Exemples d’usage | Motricité, ABS/ESP, boîte, airbag, climatisation | Rétroviseurs, sièges, volets d’aération, capteur de pluie | Suspension active, direction, transmissions exigeantes |
| Ce qu’on y cherche en atelier | Codes U, résistance, oscillation | Tension et réponse d’actionneur | Peu de diagnostic courant : réseau rarement défaillant |
En résumé : ce qu’il faut retenir
- Le bus CAN reste le réseau principal, celui qui concentre les pannes visibles.
- LIN traite le petit confort : une panne LIN touche une seule fonction.
- FlexRay est déterminé par son horloge, pas par les priorités : sa défaillance est rare et documentée.
Les pannes de bus CAN : symptômes et causes fréquentes
Un défaut de réseau se manifeste presque toujours de la même façon : voyants multiples, mode dégradé, calculateur injoignable à la valise, ou démarrage impossible. Un tableau de bord qui s’illumine comme un sapin de Noël après une averse oriente vers un problème d’humidité ; des défauts qui apparaissent sur une route dégradée orientent vers un frottement de faisceau. Trois causes reviennent dans la majorité des cas pris en charge en atelier.
Calculateur muet
La valise ne dialogue pas avec un module précis, mais les autres répondent. Le bus n’est donc pas forcément en cause. À contrôler avant tout : alimentations et masses du calculateur, présence de tension après contact, fusible, connecteur mal verrouillé. Deux cas fréquents méritent d’être connus : le calculateur en état bus-off, qui s’est retiré du réseau après avoir accumulé trop d’erreurs, et le calculateur neuf jamais codé, qui répond électriquement mais reste invisible fonctionnellement.
Court-circuit sur la ligne
CAN H ou CAN L mis à la masse ou au +12 V donne un réseau entièrement muet. La résistance mesurée s’effondre, plusieurs calculateurs passent en bus-off, et le véhicule peut refuser de démarrer. Les causes typiques : faisceau frotté contre une tôle, faisceau écrasé sous un siège ou dans un passage de cloison, entrée d’eau par un presse-étoupe, épissure oxydée.
Terminaison défaillante
Une seule terminaison présente se lit 120 Ω au lieu de 60 Ω. Une terminaison supplémentaire ou un défaut de ligne descend plus bas. Comme la résistance est intégrée au calculateur, un module d’extrémité remplacé par une référence inadaptée, ou dont l’étage de terminaison a grillé, suffit à perturber l’ensemble du réseau – avec des symptômes intermittents particulièrement pénibles.
Connecteur oxydé
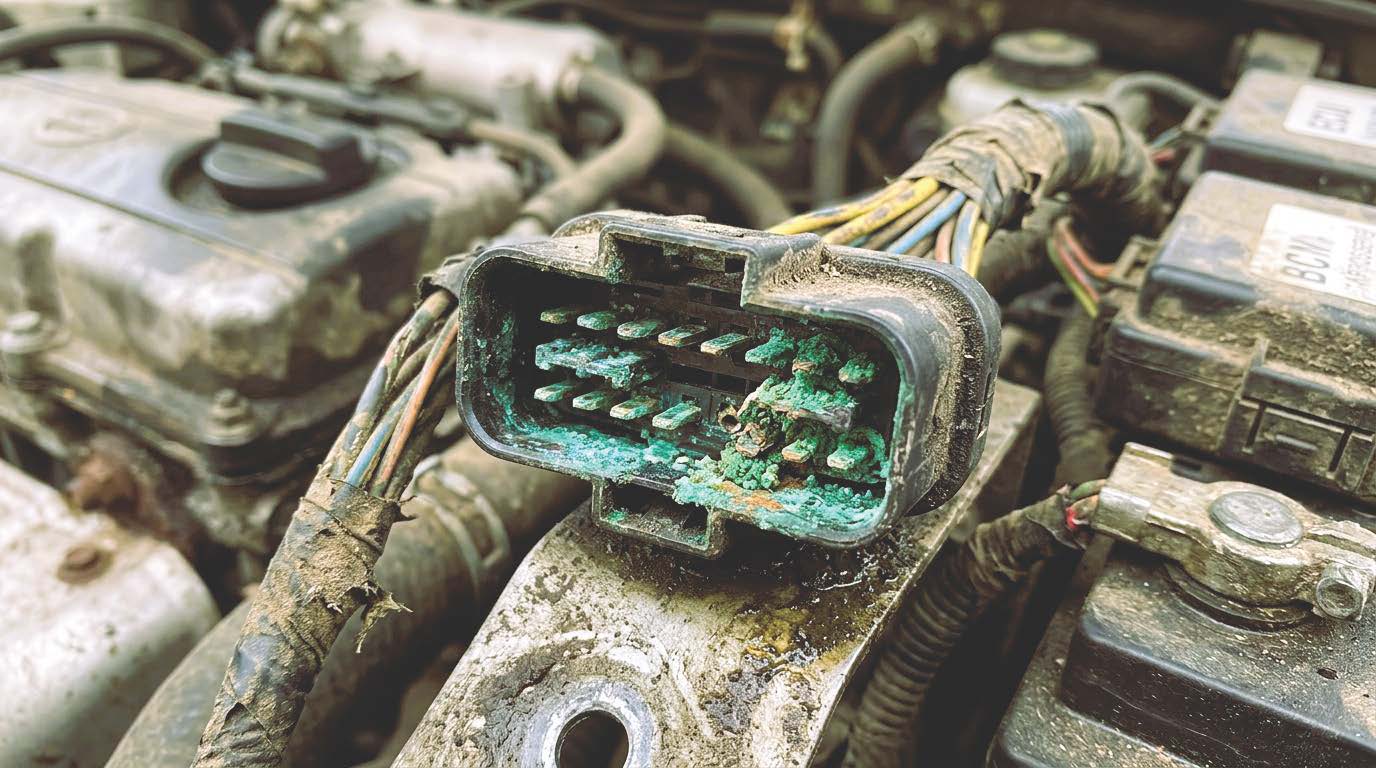
Les micro-mouvements liés aux vibrations, l’humidité et le sel produisent une corrosion de contact : vert-de-gris sur une broche, broche rétractée, cosse mal sertie. Le défaut apparaît par temps humide, disparaît après dépose-repose du connecteur, et revient trois semaines plus tard. C’est le scénario qui fait remplacer des calculateurs pour rien : la manipulation du connecteur lors du remplacement « répare » temporairement la panne.
En résumé : ce qu’il faut retenir
- Muet : contrôler alimentation et masse avant d’accuser le réseau.
- Court-circuit : réseau entier hors service, résistance effondrée.
- Terminaison : 120 Ω au lieu de 60 Ω, symptômes erratiques.
- Oxydation : défaut intermittent lié à l’humidité ou aux vibrations.
Diagnostiquer un bus CAN en atelier
La méthode tient en trois étapes, dans cet ordre : mesure électrique, lecture des défauts, puis analyse du signal. Sauter directement à la troisième étape, ou remplacer des pièces sur la base d’un code U, revient à travailler à l’aveugle.
Mesurer la résistance aux bornes OBD
Batterie et appareils hors tension, contact coupé, on mesure la résistance entre les broches 6 (CAN H) et 14 (CAN L) de la prise de diagnostic, celles définies par le standard OBD-II. La valeur attendue est d’environ 60 Ω, soit deux résistances de 120 Ω en parallèle (topologie et terminaison du bus CAN).
- ≈ 60 Ω : terminaison conforme.
- ≈ 120 Ω : une terminaison manquante.
- Nettement moins de 60 Ω : terminaison surnuméraire ou défaut de ligne.
- Circuit ouvert : coupure de la paire ou segment non alimenté.
Complétez systématiquement par une mesure de chaque ligne par rapport à la masse et au +12 V : une valeur anormalement basse signale un court-circuit. Attention aux architectures segmentées : la mesure ne voit que le segment relié à la prise, ce qui peut masquer un défaut situé derrière une passerelle.
Lire les codes défaut U
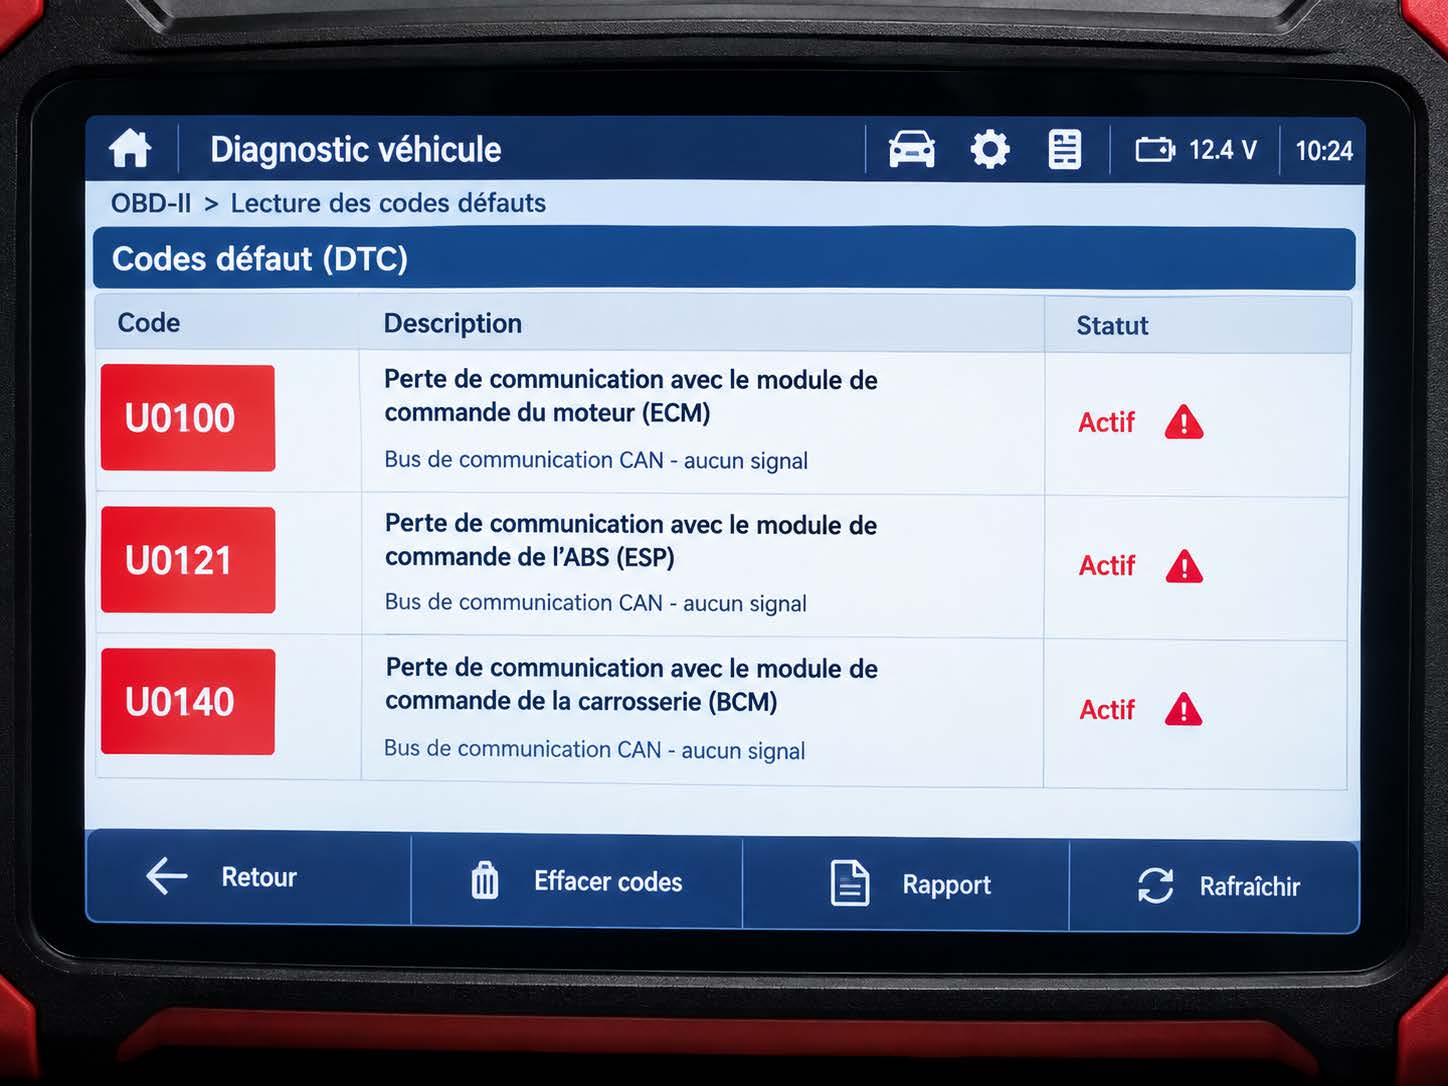
La famille U désigne explicitement les défauts de communication entre calculateurs, par opposition aux familles P (motricité), B (carrosserie) et C (châssis). Un U0100 signale une perte de communication avec le calculateur de gestion moteur, un U0121 avec l’ABS/ESP : l’identifiant pointe le module devenu muet, pas le module fautif.
Trois réflexes structurent l’exploitation de ces codes :
- Lire tous les calculateurs, pas seulement celui du moteur : un défaut réseau se déclare d’abord dans les modules de confort ;
- Distinguer mémorisé, présent et intermittent : un code effacé qui revient immédiatement n’a rien à voir avec un code apparu une fois sous la pluie ;
- Croiser avec les données figées (freeze frame), qui donnent la vitesse, la charge et l’état électrique au moment du défaut.
Un code U n’est jamais un diagnostic : c’est une direction de recherche.
L’oscilloscope quand le multimètre ne suffit pas
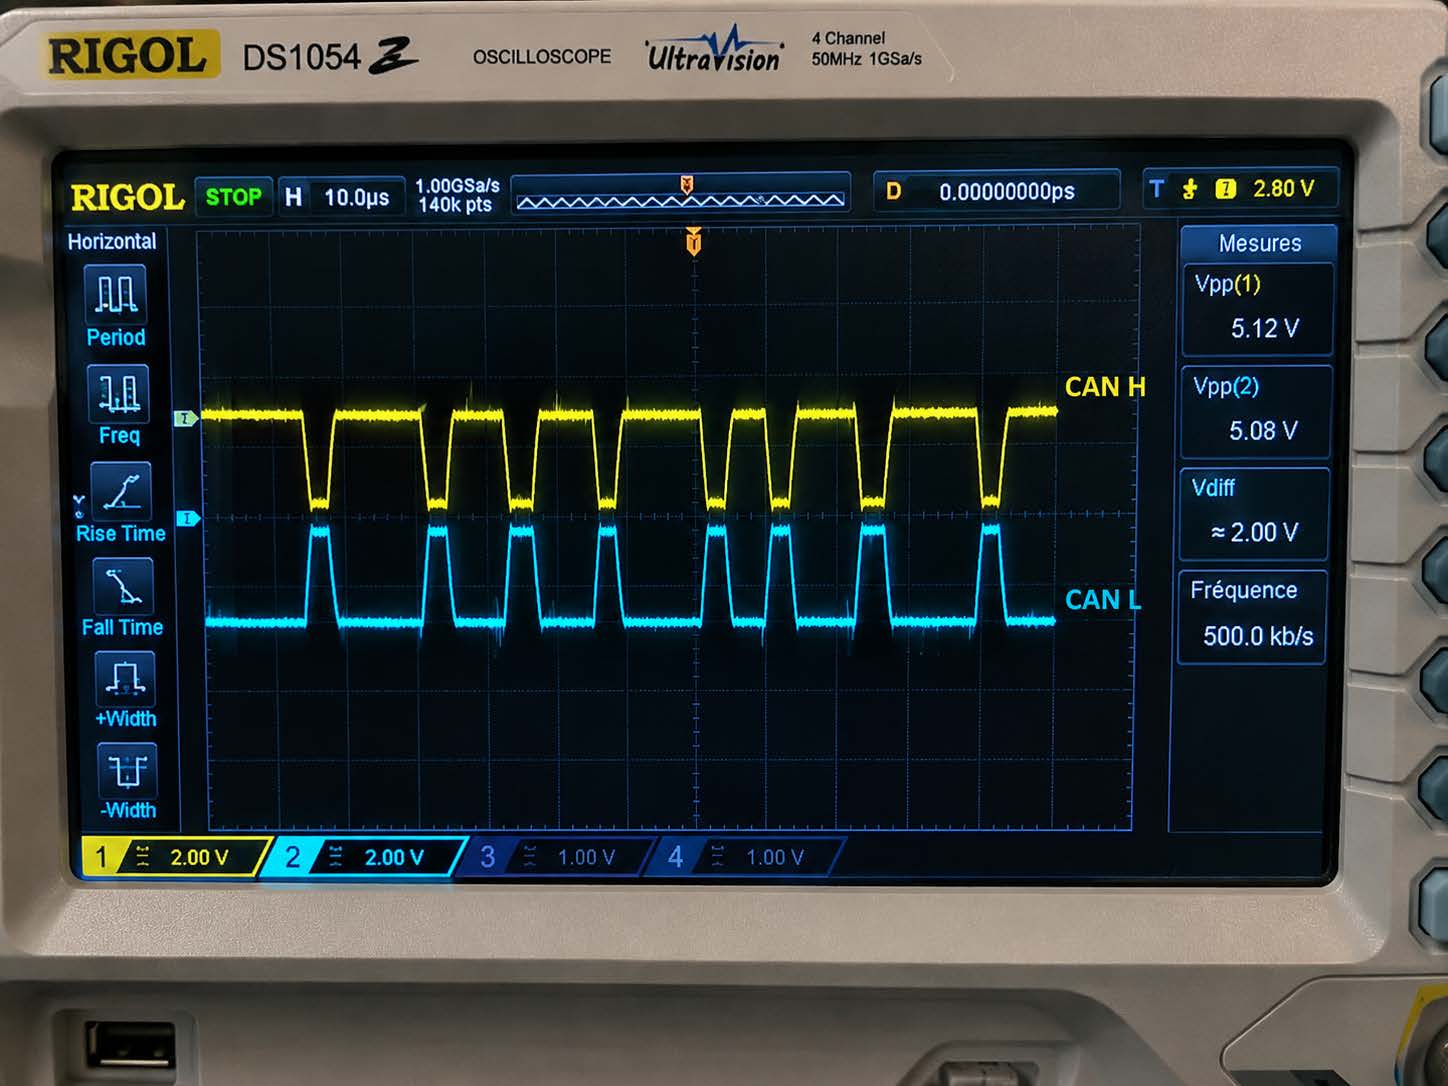
La résistance statique ne dit rien de la qualité du signal. Un oscilloscope branché sur CAN H et CAN L, en mesure différentielle ou sur deux voies référencées, montre l’état réel de la ligne : niveau récessif à 2,5 V sur les deux fils, état dominant avec CAN H vers 3,5 V et CAN L vers 1,5 V ; soit environ 2 V de tension différentielle. Les anomalies lisibles à l’écran sont parlantes :
- Amplitude réduite : terminaison ou transceiver fatigué ;
- Ligne collée en dominant : un calculateur bloque le réseau ;
- Fronts arrondis ou traînées : parasite, masse défaillante, bande passante de mesure insuffisante – les fabricants d’instruments recommandent d’ailleurs une bande passante élevée pour analyser le CAN FD (résolution des problèmes de bus CAN à l’oscilloscope) ;
- Absence d’acquittement : plus personne n’écoute, donc le bus est ouvert quelque part.
Ce que le bus CAN implique pour l’entretien et le diagnostic
Pour le propriétaire, la conséquence est directe : un défaut de communication n’est pas un défaut de pièce. Le bus CAN déplace la dépense du côté de l’investigation électrique – faisceau, connecteur, alimentation, masse – plutôt que du côté du remplacement d’organes. C’est souvent moins cher qu’un calculateur neuf, à condition de mesurer avant de remplacer.
Pour l’atelier, cela impose trois exigences. D’abord, disposer d’un outillage cohérent : multimètre fiable, oscilloscope ou analyseur capable de lire un signal différentiel, et valise couvrant le CAN FD, la lecture multi-calculateurs et la fonction de codage. Ensuite, écrire un protocole de mesure : résistance, tensions ligne par rapport à la masse, codes de tous les modules, signal. Enfin, connaître les gestes à risque – soudure sur véhicule ou intervention électrique sans précaution, dépose de batterie sur un véhicule dont un calculateur d’extrémité assure la terminaison, ajout d’un attelage ou d’une caméra qui injecte des trames sur le réseau.
En résumé : ce qu’il faut retenir
- Le bus CAN transforme le diagnostic en enquête électrique, pas en remplacement de pièces.
- Mesurer avant d’acheter : une résistance de 120 Ω coûte zéro euro à identifier.
- Un outillage adapté au CAN FD et au multi-calculateurs fait gagner plus qu’une heure de démontage.
En résumé : ce qu’il faut retenir
Le bus CAN est le système nerveux de la voiture moderne : une paire torsadée, des dizaines de calculateurs, un protocole qui arbitre les priorités bit à bit et un débit de 1 Mbit/s ; davantage en CAN FD.
- Structure : topologie en ligne, 2 × 120 Ω aux extrémités, environ 500 kbit/s pour la motricité.
- Panne typique : code U, calculateur muet, court-circuit, terminaison défaillante ou connecteur oxydé.
- Méthode : résistance 60 Ω entre les broches 6 et 14, lecture multi-calculateurs, oscilloscope en dernier recours.
- Distinction utile : le bus CAN gère les échanges principaux, LIN les actionneurs de confort, FlexRay les fonctions critiques synchronisées.
Questions fréquentes sur le bus CAN (FAQ)
Peut-on rouler avec un code défaut U ?
Souvent, oui – mais en mode dégradé, et rarement longtemps. Un défaut de communication peut désactiver l’ABS, l’ESP, l’aide au stationnement ou bloquer le démarrage. Tant que le réseau n’est pas fiabilisé, la perte d’une fonction de sécurité reste possible, et le voyant moteur associé rend le contrôle technique incertain.
Comment savoir si la panne vient du bus CAN ou d’un calculateur ?
En mesurant. Le bus est mis hors de cause si la résistance entre les broches 6 et 14 est proche de 60 Ω et si le signal à l’oscilloscope est propre. À l’inverse, un module muet avec un bus électriquement conforme oriente vers son alimentation, sa masse ou sa configuration logicielle.
Faut-il remplacer un calculateur dont le code dit « perte de communication » ?
Non, pas sur la base du code seul. Un U0100 signifie que le module n’a pas répondu, pas qu’il est hors service : une coupure d’alimentation, une masse oxydée ou un connecteur humide produisent exactement la même lecture. Le remplacement se décide après contrôle des alimentations, des masses et du signal de ligne.
Le bus CAN va-t-il disparaître avec les voitures électriques et les CAN FD ?
Il évolue plus qu’il ne disparaît. Le CAN FD augmente la charge utile et la vitesse là où le diagnostic et la motricité en ont besoin, tandis que l’Ethernet automobile prend en charge les flux massifs des caméras et des aides à la conduite. Sur les véhicules électriques, le bus CAN reste présent pour la gestion batterie, la recharge et la chaîne de traction.
💡 Continuez votre lecture sur Automobile237 :
- [Technologie des capteurs automobiles : comprendre leur rôle et leur fonctionnement]
- [Recoller un ciel de toit : la méthode qui tient vraiment (et celles qui échouent)]
- [Transmission automobile : rôle, types et pannes à connaître]
Sources et références
- Bus de données CAN – Wikipédia
- CAN bus – Wikipédia (anglais)
- ISO 11898 – Road vehicles, controller area network
- CAN high-speed transmission – CAN in Automation (CiA)
- La trame CAN – ressource pédagogique Éduscol
- Topologie et terminaison du bus CAN – Maxon Support
- Dépannage du bus CAN à l’oscilloscope – Tektronix
- ISO 17987 – Bus LIN
- Bus LIN – Wikipédia
- FlexRay – Wikipédia
- On-board diagnostics (OBD-II) – Wikipédia (anglais)


